pdf-page/gemini-3.5-flash-lite / tier-4-gp2y0d413k
success tier 4
pdf-page (gemini 3.5 flash-lite)
render
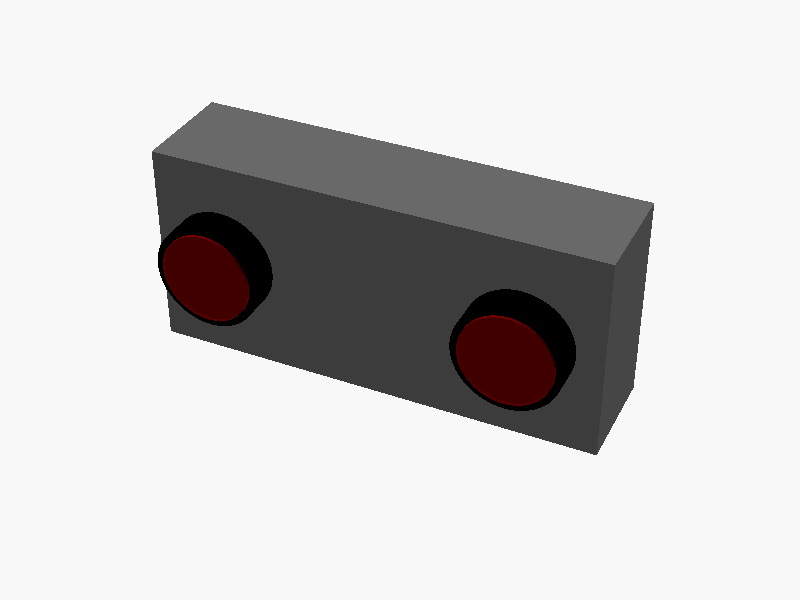
loading STL…
// Sharp GP2Y0D413K0F 距離センサ 3Dモデル
// 単位: mm
// 座標系: 本体中心を原点 (0,0,0) とし、取付面(PWB/コネクタ側)を -Z に向ける。
// データシートに基づく外形寸法:
// 全幅: 29.45 mm
// 全高: 13.5 mm (または側面図の 18.9 - PWB等考慮) -> 本体の高さを 13.5 mm とする
// 厚み: 7.1 mm (レンズ部含む最大厚み)

$fn = 64;

module gp2y0d413k0f() {
    // 全体的な位置調整 (本体の中心を原点にするため、各パーツをオフセット)
    // X方向: 全長 29.45, 中心 = 0 -> -29.45/2 から 29.45/2
    // Y方向: 厚み 7.1 (レンズ側 ~4.2, 背面 ~2.9)、中心を Y=0 付近に調整
    // Z方向: 高さ 13.5, 中心 = 0 -> -13.5/2 から 13.5/2

    translate([0, 0, 0]) {

        // 1. メインボディケース (Carbonic ABS)
        // 寸法およそ: 29.45 x 7.1 x 13.5
        color("DimGray")
        translate([-29.45/2, -7.1/2, -13.5/2])
            cube([29.45, 7.1, 13.5]);

        // 2. レンズ部分 (前面に突き出た2つの円筒状レンズ部)
        // データシートより、左側がLight emitter(LED), 右側がLight detector(PSD)
        // 中心間隔や位置:
        // 全幅 29.45 のうち、左端から最初のレンズ中心まで 4.5、レンズ間隔 19.7
        // X座標 (中心基準):
        // 左レンズ (LED): -29.45/2 + 4.5 = -14.725 + 4.5 = -10.225
        // 右レンズ (PSD): -10.225 + 19.7 = 9.475

        // 前面突起 (Lens case)
        color("Black") {
            // LED側レンズ (丸型突起)
            translate([-10.225, -7.1/2 - 2, 0])
                rotate([-90, 0, 0])
                    cylinder(r=3.5, h=2);

            // PSD側レンズ (角型/丸型混ざった形状を簡易的に表現)
            translate([9.475, -7.1/2 - 2, 0])
                rotate([-90, 0, 0])
                    cylinder(r=3.5, h=2);
        }

        // レンズ表面 (アクリル樹脂、透明感のある赤/黒っぽさを表現)
        color("DarkRed", 0.8) {
            translate([-10.225, -7.1/2 - 2.2, 0])
                rotate([-90, 0, 0])
                    cylinder(r=3.0, h=2.2);

            translate([9.475, -7.1/2 - 2.2, 0])
                rotate([-90, 0, 0])
                    cylinder(r=3.0, h=2.2);
        }

        // 3. 背面コネクタ部 & PWB (Paper phenol / Connectors)
        // コネクタ幅: 10.1 mm, 背面中央に配置
        color("White")
        translate([-10.1/2, 7.1/2, -13.5/2])
            cube([10.1, 3.3, 13.5 - 2]);

        // 4. リード端子 (3ピン)
        // コネクタ内部から下部(-Z方向)へ突き出るピン
        color("Silver") {
            for (i = [-1, 0, 1]) {
                translate([i * 2.0, 7.1/2 + 1.5, -13.5/2 - 3])
                    cube([0.6, 0.3, 4], center=true);
            }
        }
    }
}

// モジュール呼び出し
gp2y0d413k0f();prompt
添付画像は Sharp 製距離センサ GP2Y0D413K0F のデータシートのページです。
OpenSCAD でモデリングしてください。

座標系: 単位 mm、本体の中心を原点とし、取付面(PWB / コネクタ側)を -Z に向ける。

完成したコード全体を ```openscad ... ``` のフェンスで囲んで出力してください。